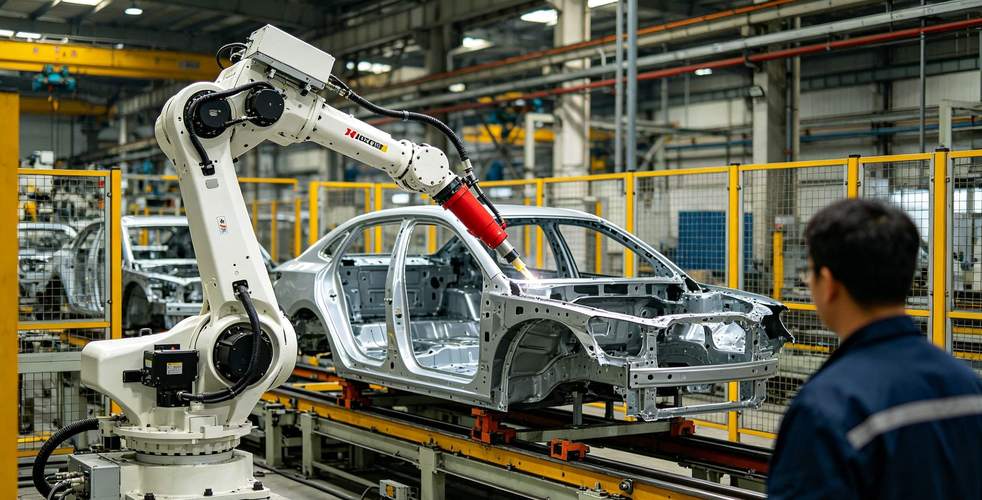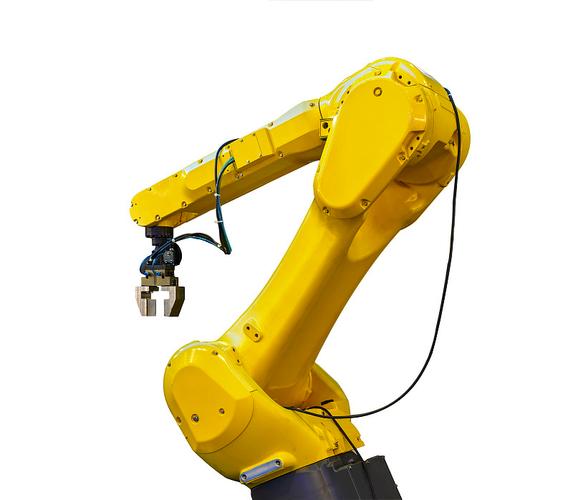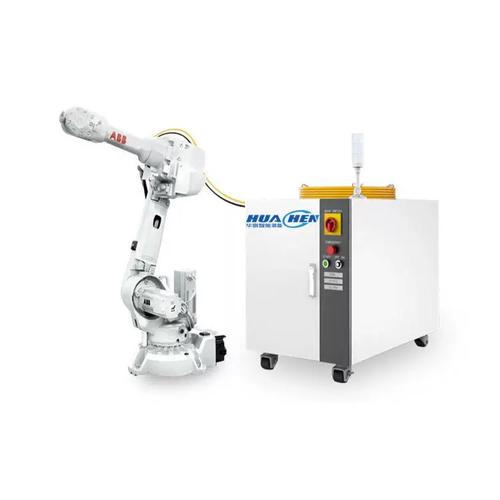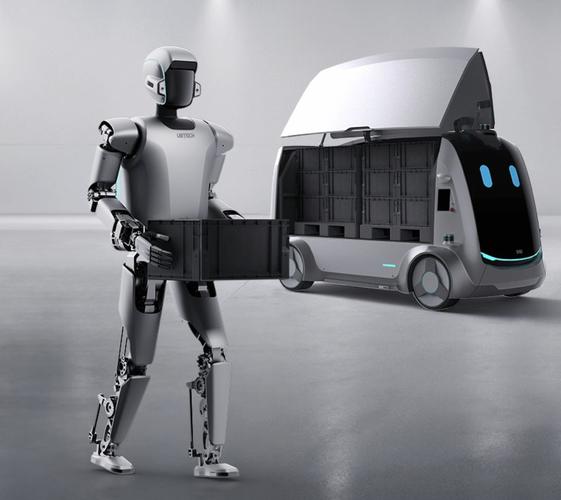
在2024年世界机器人大会上,优必选(UBTech)发布的新一代仿人机器人Walker S1在工厂搬运场景中的流畅表现,让业界看到了人形机器人落地的现实可能性。与此其正在研发的仿人机器人助行器,则指向了另一个更具温度的应用方向。当工业机器人手臂在产线上精准运作,当仿人机器人开始走进工厂与家庭,我们正在见证一场从“机器换人”到“人机共生”的范式转移。
优必选Walker S1并非传统意义上的工业机器人手臂——它的价值恰恰在于“仿人”二字。工厂环境往往并非为机器人设计,而是为人类工人设计的。楼梯、窄道、料箱堆放区、双手配合的搬运动作,这些场景对轮式或固定底座机器人极不友好。Walker S1通过双足行走与双臂协同,能够直接适配人类工位的空间尺度,无需改造产线即可完成物料搬运、货架取放等任务。这种“免改造适配性”是工业机器人手臂难以企及的——传统机械臂需要固定基座、围栏防护和精确的工件定位,而仿人机器人可以在半结构化环境中自主导航和操作。
尽管Walker S1走出了实验室,但人形机器人的工业部署仍面临三重制约。首先是成本结构,当前仿人机器人的单机成本远高于同等负载能力的工业机械臂;其次是续航与负载的矛盾,双足行走和双臂操作的能耗远大于轮式底盘,限制了连续作业时长;最后是可靠性验证周期,工厂对设备的MTBF(平均故障间隔时间)要求极为严苛,而人形机器人的关节复杂度和动态平衡算法还缺乏长周期的工业级数据背书。
另一条更有温度的线索是仿人机器人助行器。如果说Walker S1回答的是“机器人如何在人类社会中移动并工作”,那么助行器则回答了“机器人如何辅助行动不便者生活”。与工厂场景追求效率最大化不同,助行场景优先考虑的是安全性、柔顺控制和人机信任感。这条产品线的推进,可能比工业应用更快进入家庭——因为老龄化社会对助行设备的需求是刚性的,且对成本敏感度低于工业产线。
无论是工厂搬运还是生活助行,最关键的瓶颈不在硬件本身,而在“智能”。优必选的仿人机器人技术栈中,大模型开始扮演“大脑”角色:通过视觉-语言-动作模型,机器人可以听懂“把第三排货架的蓝色料箱搬到包装线二号位”这样的自然语言指令,并自主拆解为导航、避障、抓取、放置等子任务。这种泛化能力是人形机器人区别于固定功能自动化设备的核心——它不再需要工程师为每个新任务编写代码。
展望未来三到五年,室内自动工业设备将走向功能分层的格局。顶层是巡检机器人和家用清洁机器人,主需要对安全不碰撞要求低、任务固定;中层是移动操作机器人,包括导轨机器人和AGV+机械臂复合体,在刚性地型中高效搬运;顶层是通用仿人机器人,仅依靠原始图纸就可以操作单任务执行,接受算法外判,比如优必选路线所在挑战层。优必选在这一方向的研发验证下,或许若干年内我们会看到夜班流水线身后慢慢少了双手臂对臂微人类操控,而是行动僵硬的一簇仰着头机器立柱和人行单位类躯体劳作形象。