引言
传统工业机器人多为固定基座安装,只能在有限的工作空间内重复作业。随着柔性制造、大型工件加工以及物流自动化需求的增长,机器人需要“走起来”才能覆盖更大的操作范围。工业机器人行走机构(也称为移动平台或外部轴)正是赋予机器人移动能力的关键子系统。它使机器人从固定的“臂”进化为可移动的“操作者”,显著拓展了应用边界。
一、行走机构的主要类型
根据运动方式和适用场景,工业机器人行走机构可分为以下几类:
1. 导轨式行走机构
机器人安装在直线导轨上,通过齿轮齿条、滚珠丝杠或同步带驱动。特点是刚度高、定位精度高(可达±0.05mm),适合机床上下料、焊接、喷涂等长距离直线作业。常见形式包括地轨、天轨和侧轨。
2. 轮式移动平台
采用麦克纳姆轮、舵轮或差速轮系,能实现全向移动。负载能力从几十公斤到数吨,灵活性高,适合仓储物流、巡检和装配。但受地面平整度影响较大,定位需配合SLAM或二维码导航。
3. 履带式行走机构
接地比压低,越障能力强,适合野外、建筑工地或灾后救援等非结构化环境。缺点是速度慢、磨损大,且位置精度相对较低。
4. 步行式/腿式机构
多用于科研和人形机器人,仿生足式行走可适应台阶、崎岖地形。但在工业场景中尚未大规模应用,主要瓶颈是速度和能效。
5. 复合式机构
结合导轨与轮式或关节臂,例如“导轨+机械臂+变位机”的八轴系统,可实现复杂的空间轨迹。
二、关键技术要求
工业环境对行走机构有严苛要求:
- 定位精度与重复性:移动后机器人末端仍需保持±0.1mm级精度,需借助光栅尺、激光跟踪或视觉补偿。
- 刚度与稳定性:切削、打磨等力控作业中,行走机构不能引入振动,导轨需预紧、平台需抗倾覆。
- 动态响应:高速移动时不能发生蛇行或打滑,伺服驱动需具备高带宽和防摇算法。
- 安全与防护:需符合ISO 3691-4等标准,具备防碰撞、急停、区域扫描和安全PLC监控。
- 能源与通信:拖链、滑触线或电池供电,以及工业以太网/5G无线通信,保证实时控制。
三、典型应用场景
| 行业 | 行走机构形式 | 作用 |
|------|-------------|------|
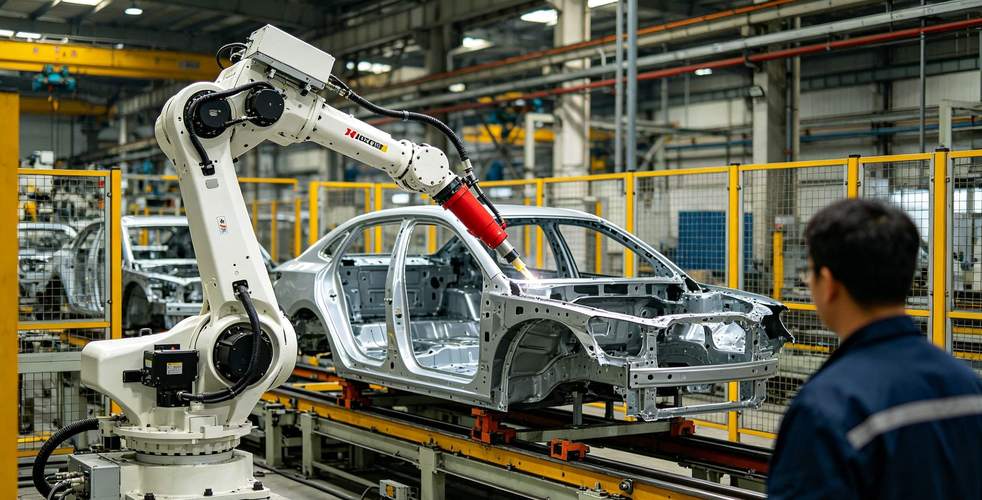
| 汽车制造 | 地轨/雪橇 | 白车身焊接、涂胶,一台机器人服务多个工位 |
| 航空航天 | 重载AGV+升降台 | 飞机蒙皮钻铆,大部件柔性装配 |
| 仓储物流 | 麦克纳姆轮AMR | 货到人拣选、托盘搬运 |
| 金属加工 | 直线导轨+桁架 | 机床上下料、折弯跟随 |
| 核电/救援 | 履带/腿式 | 放射性环境巡检、阀门操作 |
四、发展趋势
- 高精度与高速度融合:直线电机和磁悬浮技术使行走速度达5m/s以上,同时保持微米级定位。
- 自主移动与协作:AMR与协作机器人结合,形成“移动协作机器人”,无需安全围栏,可人机共融。
- 模块化与标准化:行走机构成为即插即用的第七轴,通过统一接口快速适配不同品牌机器人。
- 数字孪生与预测维护:利用传感器数据对导轨磨损、电池健康进行实时监控和寿命预测。
- AI路径规划:多机器人调度系统动态分配行走路径,避免死锁,提升整体设备效率(OEE)。
五、选型建议
选择行走机构时需考虑:
- 负载(机器人+末端+工件总重)与力矩;
- 行程、速度、加速度要求;
- 环境(温度、粉尘、防爆、洁净度);
- 精度等级与重复定位要求;
- 与现有控制系统的兼容性(如ABB、KUKA、FANUC的外部轴接口)。
##
工业机器人行走机构是机器人从“固定工位”走向“柔性移动”的核心使能技术。随着制造模式向小批量、多品种、大尺寸方向发展,行走机构将不再是选配,而是智能工厂中机器人的标准“腿脚”。高精度导轨、全向移动平台与自主导航的深度融合,将催生更敏捷、更智能的工业机器人系统,重新定义自动化的边界。